Microphone - Les secrets de sa capsule
Cet article couvre le sujet du microphone : son historique, les différents types de technologies, les différentes directivités et quelques autres caractéristiques à connaître.
La transduction, c’est-à-dire ici transformer l’énergie acoustique en signal électrique, n’a rien d’évident. Le microphone, ainsi que tout le matériel de communication et d’enregistrement, est plus accessible que jamais et pourtant, ce même matériel est toujours entouré d’un brouillard de mythes et d’incompréhensions. Les microphones sont particulièrement touchés par les idées fausses et les légendes. Leur fonctionnement est simple en apparence et les raccourcis sont faciles.
J’ai moi-même eu à désapprendre des idées reçues répandues dans le milieu professionnel. Ça ne m’a jamais coûté une session d’enregistrement ou de tournage, mais assurer mes bases m’a alors permis de faire des choix éclairés pour chaque situation.
Dans l’objectif de t’assurer la même chose, je vais essayer de démystifier, d’exposer simplement et clairement comment fonctionne l’un des éléments les plus importants de la chaîne audio.
Bref historique
Sans encore rentrer dans le détail technique de chaque type, voyons brièvement comment le microphone est né et a évolué.
La volonté de transformer une onde acoustique en courant électrique prend ses racines dans la communication. Comment transmettre un message clair sans pouvoir se parler face à face ? Quelques dizaines d’années à peine après l’usage répandu du télégraphe électrique, plusieurs brevets de téléphones primitifs voient le jour :
Reis Telephone (1861) Johann Philipp Reis [1], [2]
Téléphone a transmetteur en milieu liquide (1876) Alexander Graham Bell [3]
Carbon Microphone (1877) David E. Hughes et Emile Berliner / Thomas Edison [4], [5], [6], [7]
Ensuite et pour rester concis, je vais omettre les technologies qui, pour une raison de fiabilité, de qualité ou de coût n’ont pas survécues dans le domaine créatif professionnel.
L’invention du premier microphone à condensateur -aussi appelé microphone électrostatique- est attribué à Edward Christopher Wente en 1916. [8] La technologie présentée dans le brevet initial est sensiblement la même qu’aujourd’hui.
Le microphone à bobine mobile -aussi appelé microphone électrodynamique- et le haut-parleur à bobine mobile sont simultanément inventé. De fait, leur fonctionnement est identique. Si la technologie a été brevetée en 1877 par Werner von Siemens [9], l’adaptation du concept et l’application pratique revient à la Marconi-Sykes Company en 1923. Henry Joseph Round en était l’ingénieur en chef. [10]
Le microphone à ruban a été conjointement inventé par Walter Schottky et Erwin Gerlach en 1924, chez Siemens & Halske. [11], [12] Tout comme pour le microphone à bobine mobile, le haut-parleur à ruban a été inventé quasi-simultanément, la technologie étant de facto la même.
Les différents types de micros
Nous avons alors, en à peine plus de 50 ans, toutes les technologies majeures qui compose encore les microphones d’aujourd’hui. Il existe bien sûr d’autres marqueurs importants qui auraient leur place dans un historique plus complet. Je ne peux pas m’empêcher d’ajouter ceux-là :
Unidyne : le premier microphone dynamique unidirectionnel en un seul élément voit le jour. (1939) [13], [14]
Capsule M7 Neumann : la 1ère capsule à double membrane, utilisé pour le microphone CMV3 en 1928 puis dans le U47 en 1947. [15]
Neumann M49 : le 1er microphone à directivité variable continue. (1949) [16]
Unidyne III : l’avènement de la capsule à l’origine du microphone au plus grand succès commercial, le SM57. (1959) [17], [18]
Encore une fois, la totalité des microphones d’aujourd’hui, y compris les plus modernes, utilisent exactement ces technologies. Ils sont peut-être plus fiables, les microphones d’un même modèle plus homogènes, parfois moins chers, mais ce qui se passe sous le capot reste inchangé.
Je présente une conviction qui reviendra en conclusion de cet article : le microphone utilisé a moins d’importance que le résultat obtenu. Peu importe qu’il soit vintage, neuf, d’une grande marque ou non. C’est ce qui arrive dans vos oreilles en bout de chaîne qui définit si le choix et l’usage ont été bons.
On va décortiquer simplement comment fonctionnent les technologies majeures. La compréhension de ce qu’il y a dans le « moteur » d’un microphone aide à éclairer son choix et son usage.
La source que l’on souhaite capturer va influencer les deux. L’environnement où se situe la source aussi.
Le microphone électrostatique : transducteur à condensateur.
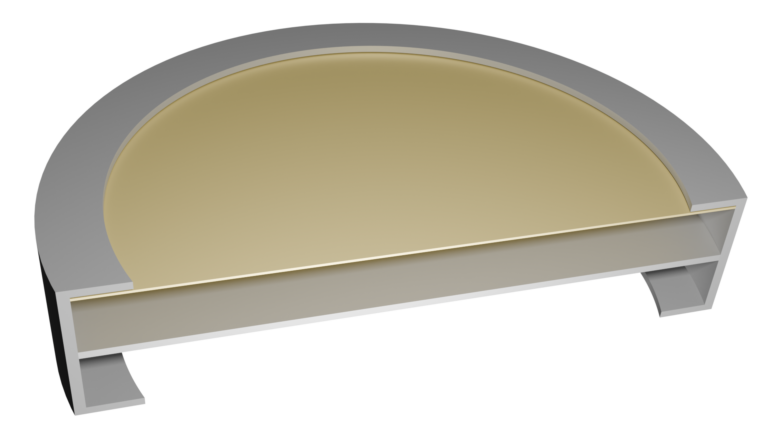
Schéma électrique d’une capsule à condensateur
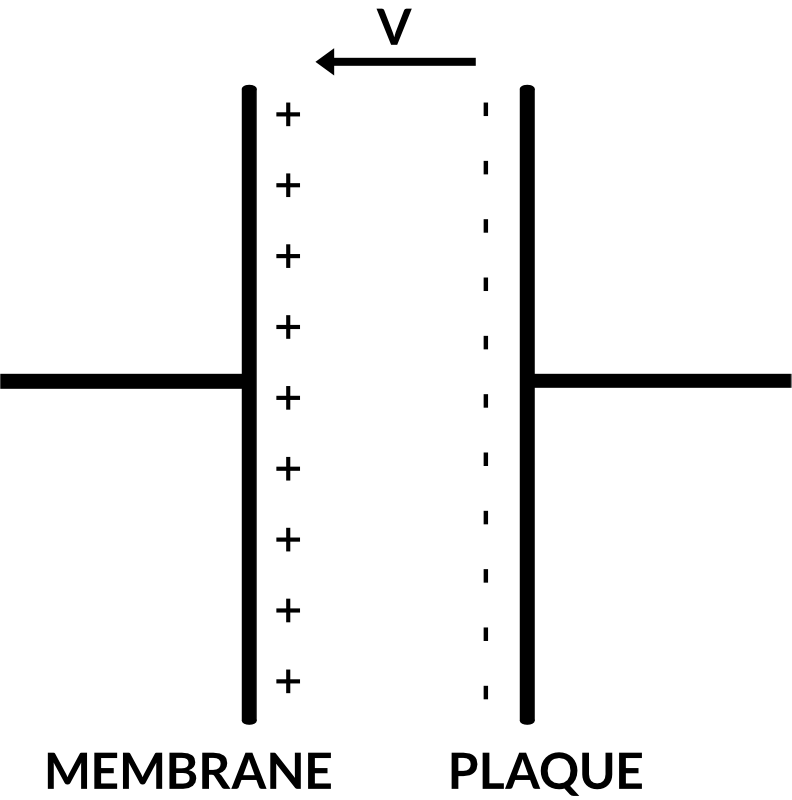
Il est composé d’une fine membrane, généralement en polyester, recouvert d’une couche métallique encore plus fine et d’une plaque arrière métallique. Ces deux surfaces conductrices font office d’électrodes. Elles sont chargées électriquement via l’application d’une tension de polarisation (V) et le tout agit alors comme un condensateur.
La membrane est flexible et peut se déformer, mais la plaque est rigide. Une des surfaces régit aux vibrations de l’air et l’autre reste immobile. La variation de distance entre la membrane et la plaque, qui sont donc les électrodes d’un condensateur, fait varier la tension aux bornes de celui-ci.
La variation de tension est un signal électrique analogue à la vibration de l’air. Ce signal est généralement préamplifié par un transistor à effet de champ (FET) avant de quitter le microphone.
Ce microphone ne peut pas générer la tension de polarisation tout seul. Il a besoin qu’on lui apporte du courant pour que le système fonctionne. Il prend la forme d’une source de tension auxiliaire continue : l’alimentation fantôme. Le voltage de cette tension est généralement de 48 V mais peut varier grandement en fonction de l’âge du modèle de micro ou de son application (de 12 à 100+ V). L’alimentation fantôme est généralement fournie par le périphérique auquel est branché le microphone.
Voici une autre définition proposée par le site archivé Stokowski.org :
« Elle comprend deux plaques parallèles, chacune étant chargée électriquement. La plaque avant se déplace au gré du signal audio, tandis que la plaque arrière est fixe. Les ondes sonores qui font vibrer la plaque avant provoquent une légère variation de la capacité entre les plaques, ce qui entraîne une modification du flux de courant dans le circuit électrique relié à l’émetteur du microphone. Le circuit amplificateur amplifie ensuite ce signal de faible niveau pour le porter à un niveau exploitable. » [19]
Cette méthode de transduction est utilisée dans de nombreux types de microphone. Voici une liste des plus communs avec des exemples de leurs usages :
Large membrane
Porte ce qualificatif car la membrane dépasse souvent les 22mm de diamètre. Favori de la prise de voix studio, mais très apprécié sur tous les types d’instruments (y compris les percussions, à condition de ne pas dépasser le niveau maximal de pression sonore du microphone). Rarement parfaitement neutre, une excellente sensibilité et capte une large bande du spectre audio.
Petite membrane
S’oppose en taille et en forme à la large membrane, avec un diaphragme souvent en dessous de 14mm de diamètre. C’est sans doute le plus versatile. Très neutre, bonne sensibilité, il excelle dans toutes les situations qui nécessitent de la transparence ou de la clarté dans les aigus.
Canon
Tient son nom du canon à interférences, un tube trillé de petites fentes, placé devant la capsule à petite membrane. Ce tube a pour objectif de resserrer la directivité du microphone en rejetant autant que possible les bruits d’incidence latérale.
Électret
A la particularité d’avoir la membrane ou le corps de la capsule dotée d’une polarisation permanente. Ce type particulier de transducteur à condensateur permet de réduire considérablement la taille du microphone. Peut se retrouver dans des micro-cravates haut de gamme comme dans du matériel accessible au tout publique.
Surface (Pressure Zone Microphone)
Capsule à condensateur ou électret omnidirectionnel placé à quelques millimètres d’une plaque. Est conçu pour être installé sur une plus grande surface réfléchissante. La directivité résultante se situe entre l’omni et le cardioïde.
Le microphone électrodynamique : transducteur à bobine mobile.
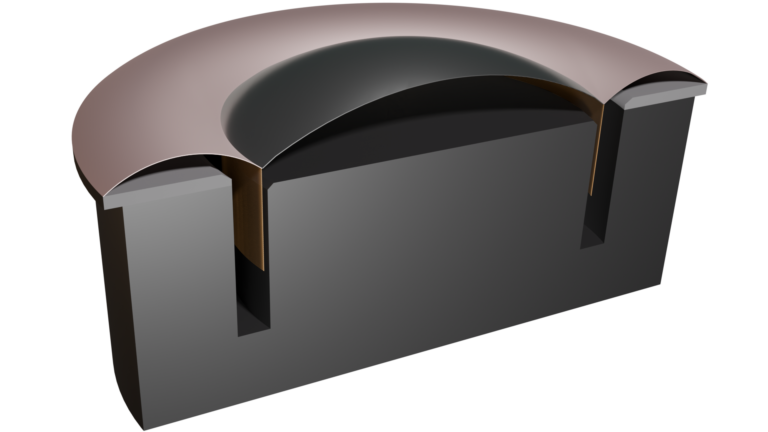
La membrane est ici suspendue devant un aimant annulaire. Une bobine de fil conducteur fin est collée à la membrane et se place dans l’entrefer de l’aimant. Lorsque la membrane réagit aux variations acoustiques, la bobine se déplace d’autant dans le champ magnétique de l’aimant. Ce déplacement créé un courant alternatif, signal électrique analogue à la vibration de l’air.
Les microphones dynamiques ne contiennent pas toujours de préamplificateur. Que ce soit le cas ou non, le niveau du signal délivré par celui-ci -sa sensibilité- est généralement bien inférieur à un microphone à condensateur.
Les caractéristiques de la capsule permettent de concevoir des microphones particulièrement robustes. Les modèles les plus fiables se retrouvent absolument partout où le risque de chute est élevé et où le transport est fréquent, comme la performance live.
Comment pour les microphones à condensateur, il existe plusieurs variantes qui se basent sur cette méthode de transduction. Je ne présenterai ici que le cas particulier le plus répandu :
Largue membrane
Capsule plus large que la moyenne, incluant souvent un système d’annulation de l’effet de proximité. Le résultat de l’usage d’une large membrane varie d’un modèle à l’autre. Généralement, une réponse plus étendue et plus riche est attendue. Elle est plébiscitée pour la voix mais, est appréciée sur une variété de sources sonores.
Le microphone à ruban : transducteur à… ruban.
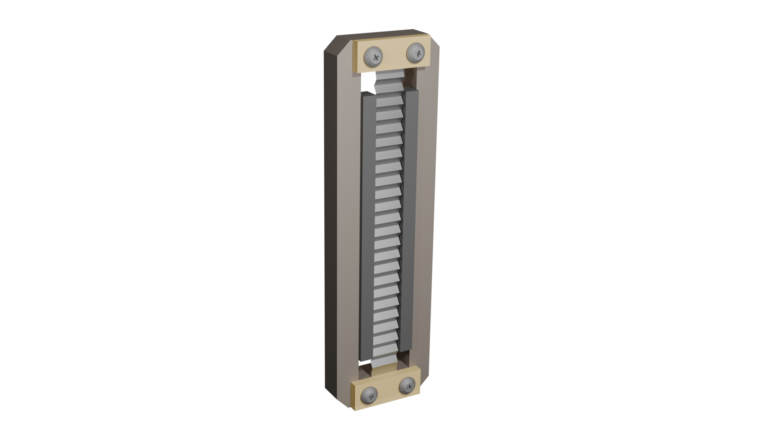
Le ruban en aluminium qui lui donne son nom est la membrane de la capsule. Il est plié en accordéon pour lui donner de la rigidité dans un plan tout en lui donnant de l’élasticité dans l’autre. Il est légèrement tendu à la verticale entre deux aimants. Le ruban réagit à la variation acoustique et se déplace perpendiculairement aux champs magnétiques. Ce mouvement créé un signal électrique alternatif, analogue à la vibration de l’air.
La puissance du signal aux bornes du ruban est très faible. La plupart des modèles intègrent un transformateur-élévateur pour obtenir un niveau en sortie de microphone exploitable.
La réponse fréquentielle de ce type de transducteur est généralement très stable. La fréquence de résonance du système étant relativement basse, les aiguës se retrouvent typiquement et graduellement atténués. L’apparente douceur de sa restitution le rend approprié dans beaucoup de contextes.
Piézo-électrique
Courte mention d’une autre méthode de transduction, moins répandue sur le marché, découverte en 1880 par Pierre et Jacques Curie en 1880. [20] Le signal électrique est obtenu grâce à la déformation d’un matériau spécifique. Le microphone basé sur cette technologie réagi uniquement à la vibration solidienne. Le contact avec une surface est donc nécessaire pour que la source soit captée par la capsule. On l’appelle souvent « microphone de surface » pour cette raison.
Différence entre Pression et Gradient de pression
Attention, petit terrier de lapin facultatif :
Il est essentiel de faire la distinction entre ces deux manières pour la membrane de rentrer en mouvement.
Dans une capsule à pression, une face de la membrane est exposée aux variations de pression de l’air, l’autre face est isolée dans une boite où la pression ne change pas. De cette façon, la capsule réagit aux ondes sonores de la même manière, peu importe sa direction d’origine.
Dans une capsule à gradient de pression, les deux faces de la membrane sont exposées aux variations de pression de l’air. La capsule réagit alors à la différence de pression entre les deux faces. La direction de l’onde sonore est alors à prendre en compte.
On s’enfonce un peu plus loin dans le terrier :
À noter qu’un amalgame est souvent réalisé entre le type de microphone et la technologie de transduction. Préciser qu’un microphone à condensateur est un microphone à pression et qu’un microphone à bobine mobile (dynamique) est un microphone à gradient de pression n’est pas anodin. Et surtout faux. Le type de transducteur et la manière dont la membrane est exposée au milieu acoustique sont deux caractéristiques bien distinctes. Seules les capsules dont la membrane a une de ses faces exposées à une cavité hermétique sont considérées comme un transducteur à pression, et donc comme « vrai » omnidirectionnel. Une capsule à condensateur n’est pas nécessairement un transducteur à pression. [21]
Voici une traduction d’un article publié sur le site de DPA, un fabricant renommé de microphone haut de gamme :
« La forme d’onde de la sortie d’un microphone à condensateur est directement liée à la pression acoustique de l’onde sonore. La forme d’onde de la sortie d’un microphone à condensateur est directement liée à la pression acoustique de l’onde sonore. La forme d’onde du microphone dynamique est liée à la vitesse de l’onde sonore. Lorsque la pression atteint son pic, la vitesse des molécules d’air est nulle. À ce moment-là, le signal du microphone à condensateur est à son maximum, tandis que celui du microphone dynamique est nul.
En général, il existe un décalage de 90° entre les signaux d’un microphone à condensateur et ceux d’un microphone dynamique. Par conséquent, les réponses impulsionnelles ne sont pas directement comparables. » [22]
Autrement dit, le microphone à condensateur réagit à la variation de distance entre la membrane et la plaque, là où le microphone dynamique réagit au déplacement de la bobine attachée à la membrane. Si la forme d’onde résultante est une représentation fidèle de la vibration de l’air, l’information collectée par les deux membranes n’est pas la même.
La directivité
La directivité d’un microphone décrit sa sensibilité en fonction de la position de la source. Toutes les capsules réagissent différemment selon que l’onde sonore vient directement face à la membrane ou qu’elle vient d’un côté ou de l’arrière.
Dans la réalité, une source sonore peut se positionner n’importe où dans l’espace autour du microphone. Par simplicité, on place virtuellement une capsule au centre d’un plan 2D autour duquel une courbe varie en fonction de l’orientation de la source. Plus la courbe est éloignée du centre, plus la capsule est sensible à cet angle. Plus il est proche du centre, moins il l’est.
À 0°, soit directement en face de la capsule, la sensibilité est notée à 0dB. C’est là où elle est le plus sensible. Tous les autres angles varient en fonction de ce point de départ. La sensibilité est soit égale soit inférieure à celle du 0°.
On obtient alors un diagramme polaire qui définit clairement la directivité du microphone.
Omnidirectionnel (Omni)
Un microphone omni a une sensibilité égale tout autour de lui. Dans la pratique, ce n’est jamais tout à fait vrai. Si un microphone de ce type capte de manière très stable tout son environnement, peu importe comment il est placé, le point situé exactement à l’arrière de la capsule est moins sensible aux aiguës.
On ne rentrera pas dans les détails ici, mais cet effet est dû aux ondes sonores qui, lorsqu’elles ont une longueur d’onde proche des dimensions de la capsule, ont des difficultés à atteindre la membrane avec toute leur énergie.
Ça me permet cependant de mettre en évidence qu’un diagramme peut présenter la variation de sensibilité d’une capsule en fonction de l’angle d’incidence de l’onde sonore, mais aussi en fonction de sa fréquence. Cette différence de réponse en fonction de l’angle s’appelle le « timbre ».
Ici, nous resterons dans le cas idéal où la réponse est symétrique et homogène sur toute la bande fréquence.
Diagramme polaire omnidirectionnel simple
from jpecquais.github.io with Plotly.js
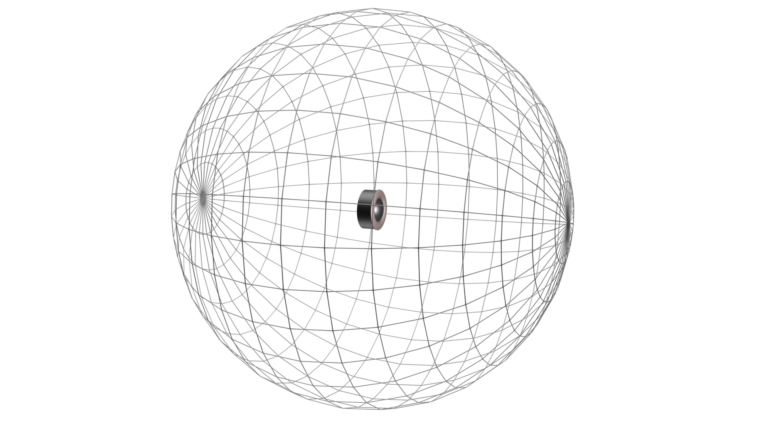
Un « vrai » omni a une capsule dont la membrane a une face exposée à l’environnement et l’autre face placée dans un espace hermétique. La capsule se comporte alors comme un baromètre instantané de précision. Elle réagit immédiatement au changement de pression atmosphérique induit par l’onde sonore. En effet, l’onde sonore n’est rien d’autre qu’une propagation de compression et de dépression de l’air.
Un microphone équipé de ce type de capsule est très résistant aux mouvements d’air. Ces mouvements se comportent plus comme un déplacement des molécules d’air et moins comme variation de la pression atmosphérique. Il est donc moins sensible aux « pop », ou plosives, au vent, aux mouvements du microphone, et même aux vibrations du corps du micro.
Le microphone omnidirectionnel est apprécié pour ces qualités dans les contextes de reportages. Il est utilisé pour capturer l’ambiance d’une pièce ou d’un environnement et aussi dans certaines configurations de capture stéréophonique.
Bidirectionnel (Figure-8)
Lorsque la capsule a les deux faces de sa membrane exposées à l’environnement, il capte de la même manière les sons à l’avant et à l’arrière de la capsule. Les ondes sonores qui lui parviennent sur les côtés sont soit diffractées par la tranche de la capsule, soit agissent autant sur la face avant que sur la face arrière. Le résultat est une réponse nulle qui s’apparente à une très faible sensibilité.
Diagramme polaire bidirectionnel simple
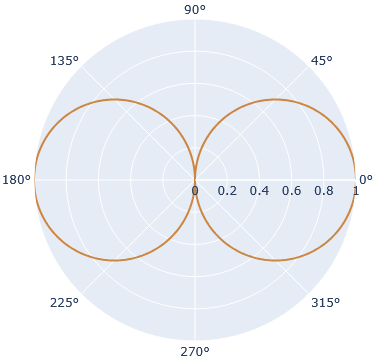
from jpecquais.github.io with Plotly.js
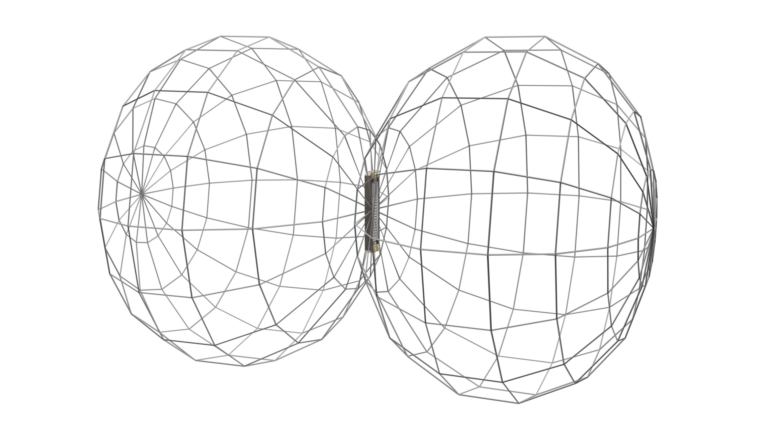
Cette directivité peut être obtenue par tous les types de transducteurs. Il est obtenu soit avec une seule membrane, soit en combinant électriquement la réponse de plusieurs membranes.
Cette directivité introduit un phénomène que je détaillerai plus bas : l’effet de proximité.
Un microphone bidirectionnel est parfois apprécié justement pour cet effet particulier, qui est le plus prononcée avec cette directivité. Aussi, le rejet exceptionnel sur les côtés de la capsule peut le rendre utile dans beaucoup de contextes. Enfin, sa figure en 8 est mise à profit dans certaines méthodes de prise de son stéréophonique.
Association de deux directivités
Toutes les autres directivités sont une combinaison d’omni et de bidirectionnel. Si l’arrière de la capsule est suffisamment exposé à l’onde sonore, le microphone n’est plus omnidirectionnel et possède des caractéristiques du figure-8.
Le cardioïde est une addition à part égale (50% / 50%) des composantes omni et figure-8.
Schéma avec signe polaire et couleur : omni(+) + bi(+-) = cardio
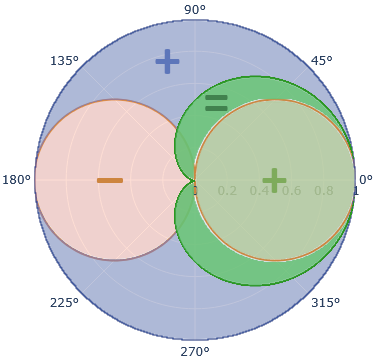
from jpecquais.github.io with Plotly.js
On obtient l’ensemble des diagrammes polaires possible en changeant ce rapport :
Hypocardioïde large (75% omni / 25% bi), Supercardioïde (33% omni / 66% bi), Hypercardioïde (25% omni / 75% bi)
Pour obtenir ces directivités intermédiaires, le microphone peut en effet exposer partiellement l’arrière de la membrane de sa capsule, mais peut aussi incorporer plusieurs capsules et combiner leurs réponses électriques. Cette dernière méthode a l’avantage de permettre de faire varier le rapport entre les réponses électriques de chaque capsule. Plusieurs directivités deviennent possibles dans un seul microphone.
Unidirectionnel (Cardioïde)
Un microphone cardioïde est une combinaison des deux directivités précédentes. Elle a soit une capsule avec une face exposée et une autre partiellement exposée, soit une combinaison électrique de la réponse de plusieurs capsules. Le résultat est un microphone qui capte bien devant lui mais rejette complètement ce qui se situe directement derrière. Le diagramme polaire en forme de cœur qui en résulte lui donne son nom.
Diagramme polaire cardioïde simple
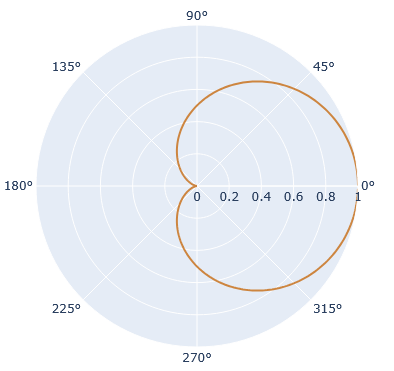
from jpecquais.github.io with Plotly.js
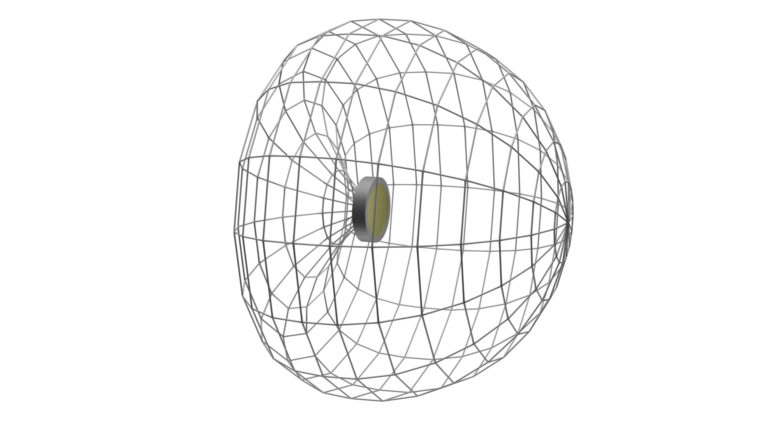
Le microphone cardioïde, tout comme le bidirectionnel, est un transducteur à gradient de pression. Il est donc sujet à l’effet de proximité, même s’il est légèrement moins prononcé.
Cette directivité est la plus répandue parmi les microphones modernes. Sa très faible sensibilité à l’arrière permet de facilement isoler le microphone des bruits et d’autres sources sonores que celle visée. Il est moins difficile d’obtenir un signal convenable dans un environnement relativement réverbérant. Sa sensibilité avant est large, ce qui d’une moindre mesure, pardonne les angles de placement imprécis et permet de tolérer une source qui bouge.
Supercardioid et Hypercardioid
Dans certains contextes, un compromis différent est recherché. Lorsque le système penche plus vers le bidirectionnel que l’omnidirectionnel, on obtient une directivité avant plus étroite, qui rejette mieux les incidences latérales comparées au cardioïde, mais au prix d’une légère sensibilité arrière.
Diagrammes polaires supercardioïde et hypercardioïde simple
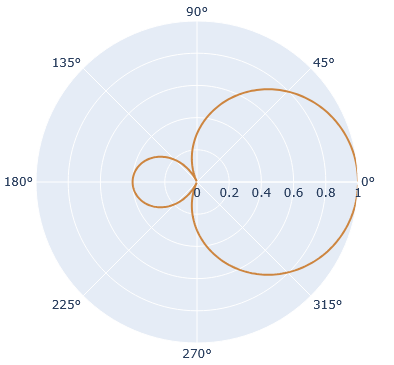
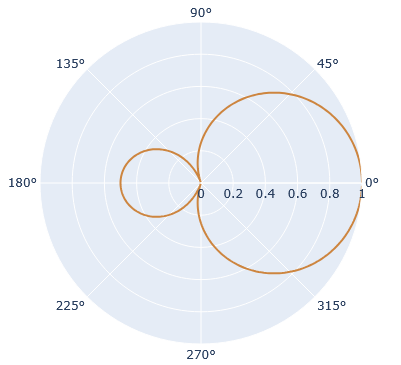
from jpecquais.github.io with Plotly.js
Lorsque le microphone est placé proche de la source, cette petite bosse est négligeable.
La directivité d’un microphone est autant une contrainte qu’un outil. Le choix d’un modèle et son placement sont fondamentaux. La distance à la source est évidemment un paramètre important. L’angle du microphone est sans doute plus important encore, que ce soit en rapport à la source cible, mais aussi et surtout l’angle du microphone par rapport aux éventuelles autres sources environnantes. À noter qu’un environnement suffisamment réverbérant peut être considéré comme une source à part entière. L’usage des angles de rejet des modèles directionnels permet d’obtenir une séparation significative entre les sources lors d’une captation où plusieurs d’entre-elles sont proches.
Effet de proximité
L’effet de proximité affecte uniquement les microphones à gradient de pression (directionnel) car ils ont les deux côtés de leur membrane exposés aux ondes sonores, complètement ou partiellement. L’effet tient son nom du fait qu’il dépend de la distance de la source par rapport à la capsule. Plus la source est proche, plus l’effet est important.
Il se traduit par une augmentation conséquente des basses fréquences dans la réponse du microphone. Si le signal enregistré est affecté par l’effet de proximité et qu’il n’est pas voulu, le modifier via une égalisation (EQ) ne réglera que partiellement le problème. Celui-ci n’a pas seulement boosté les graves, mais a aussi coloré une bonne partie du spectre audible. Si cet effet n’est pas souhaité, la seule méthode fiable pour l’éviter est d’éloigner le microphone de la source.
Dans le cas où on souhaiterait éviter l’effet de proximité mais que l’environnement ne permet pas d’éloigner le microphone, que ce soit à cause de l’encombrement par manque d’espace, une autre source sonore proche ou une pièce trop réverbérante, il faut préférer un microphone qui intègre un système d’annulation de cet effet. Certains modèles intègrent un système visant précisément à contrôler ce phénomène. Il peut s’agir d’un filtre permettant de contrôler le niveau des basses fréquences en sortie de microphone, d’une double membrane passive, d’une chambre de résonance dans le corps du microphone qui atténue le boost parasite ou une combinaison de ces systèmes.
Les causes de l’effet de proximité mettent en jeu des principes acoustiques complexes qui auront peut-être leurs places dans un autre article.
Autres paramètres caractéristiques
Impédance
L’impédance en audio se mesure en Ohm, et se mesure en sortie et en entrée de périphérique. Pour un microphone, il s’agit bien sûr de son impédance de sortie.
Dans le domaine professionnel, l’impédance des microphones se situe autour de 200 ohms. Ceux à condensateur sont même souvent en dessous. Viser cette valeur n’est pas arbitraire pour les fabricants. Elle permet d’engager des câbles de bonne longueur sans risque que le signal ne perde en fidélité.
Sensibilité
La sensibilité dépend du niveau de tension électrique sortant du microphone en fonction d’un niveau de référence. Un son dont on connaît le niveau est joué devant la capsule et on mesure le signal à la sortie du microphone. Le niveau de référence du son est établi en dB SPL ou en Bar (Pa). Le niveau de sortie du microphone est généralement mesuré en mV.
Les capsules à condensateur ont une sensibilité de l’ordre de la dizaine (10~20 mv/Pa). Les dynamiques sont plus proches de 1~3 mV/Pa.
Bruit propre
Le bruit propre désigne le bruit de fond généré par le microphone lui-même, qui se mélange au signal. Son origine est multiple et on ne rentrera pas dans les détails. Il peut aussi bien venir du système d’amplification intégré au microphone, d’une résistance, du transformateur de sortie, etc…
Parmi les microphones professionnels, ce bruit est tout à fait négligeable.
Conclusion
Le type de capsule décrit comment la membrane réagit à l’onde sonore. Le type de transducteur décrit comment cette réaction est traduite en signal électrique. La directivité décrit de quelle manière le placement de la source influence l’enregistrement. Tout ceci, ainsi que les autres paramètres, décrivent un outil.
Il s’agit sans doute de l’outil le plus important de la chaîne audio, il ne s’agit que d’un seul élément qui ne régit pas à elle seule la qualité d’un enregistrement. Très proche en termes d’importance : l’environnement (ou la pièce), la performance et enfin l’ingénieur audio.
Comme promis, je le rappelle ici : le microphone utilisé a moins d’importance que le résultat obtenu. Or, la qualité acoustique du lieu d’enregistrement et la performance auront 9 chances sur 10 d’être plus important que le choix du microphone.
C’est tout à fait pertinent d’apprendre comment fonctionne le microphone qui est accessible maintenant, qui est à portée, et de gagner en expérience sur son usage.
Aucune IA générative n’a été utilisée lors de la rédaction de cet article.
Sources :
[1] « Bell “did not invent telephone” », BBC News. Consulté le: 5 mai 2026. [En ligne]. Disponible sur: http://news.bbc.co.uk/2/hi/science/nature/3253174.stm
[2] W. Römer, « Reis Telephone (1861-63) », German History Intersections. [En ligne]. Disponible sur: https://germanhistory-intersections.org/en/knowledge-and-education/ghis:image-64
[3] A. G. Bell, « Improvement in telegraphy », 174465, 7 mars 1876 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DUS174465A
[4] « Experimental carbon pencil microphone, 1878-1890 », Science Museum Group. [En ligne]. Disponible sur: https://collection.sciencemuseumgroup.org.uk/objects/co33059/experimental-carbon-pencil-microphone-1878-1890
[5] E. Berliner, « Improvement in electrical-contact telephones », 222652, 16 décembre 1879 [En ligne]. Disponible sur: https://patents.google.com/patent/US222652A/en
[6] E. Berliner, « Microphone », 225790, 23 mars 1880 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DUS225790A
[7] T. A. Edison, « Improvement in phonograph or speaking machines », 200521, 19 février 1878 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DUS200521A
[8] E. C. Wente, « Telephone transmitter », 1333744, 16 mars 1920 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DUS1333744A
[9] E. W. Siemens et J. G. Halske, « Telephone und Rufapparate mit magnetischer Gleichgewichtslage der schwingenden Theile », DE2355C, 14 décembre 1877 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DDE2355C
[10] I. Poole, « Captain H.J. Round », electronics notes. Consulté le: 5 mai 2026. [En ligne]. Disponible sur: https://www.electronics-notes.com/articles/history/pioneers/captain-h-j-round.php
[11] S. Walter, « Bandmembran fuer Bandlautsprecher oder Bandmikrophone », DE434855C, 1 octobre 1926 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DDE434855C
[12] W. L. Dooley, « Ribbon microphones », J. Acoust. Soc. Am., vol. 136, no 4, oct. 2014, doi: 10.1121/1.4899679.
[13] B. Baumzweiger, « Conversion of wave motion into electrical energy », 2237298, 8 avril 1941 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DUS2237298A
[14] M. Pettersen et G. DeTogne, « The Unidyne story », Shure, 2014. [En ligne]. Disponible sur: https://content-files.shure.com/KnowledgeBaseFiles/shure-the-unidyne-story.pdf
[15] « Neumann M7 microphone capsule », Science Museum Group. [En ligne]. Disponible sur: https://collection.sciencemuseumgroup.org.uk/objects/co8355881/neumann-m7-microphone-capsule-microphone-capsule
[16] H. Grosskopf, « Kapazitives Mikrophon mit veraenderbarer Richtcharakteristik », DE927037C, 28 avril 1955 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DDE927037C
[17] C. E. Seeler, « Microphone diaphragm », US3132713A, 12 mai 1964 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DUS3132713A
[18] C. E. Seeler, « Microphone », US3240883A, 15 mars 1966 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DUS3240883A
[19] L. Huffman, « Bell Laboratories and The Development of Electrical Recording », Stokowski. Consulté le: 21 juin 2023. [En ligne]. Disponible sur: https://web.archive.org/web/20230621223522/http://www.stokowski.org/Development_of_Electrical_Recording.htm
[20] P. Curie, « Contractions et dilatations produites par des tensions électriques dans les cristaux hémièdres à faces inclinées », in Oeuvres de Pierre Curie / publ. par les soins de la société française de physique, Paris: Éditions des archives contemporaines, 1984. [En ligne]. Disponible sur: https://gallica.bnf.fr/ark:/12148/bpt6k2282p/f52.item
[21] H. J. V. Braunmuehl et W. Weber, « Condenser microphone », US2179361A, 7 novembre 1939 [En ligne]. Disponible sur: https://worldwide.espacenet.com/patent/search?q=pn%3DUS2179361A
[22] E. B. Brixen, « 10+ statements on condenser microphones versus dynamic mics », DPA Microphones. Consulté le: 5 mai 2026. [En ligne]. Disponible sur: https://www.dpamicrophones.com/mic-university/background-knowledge/10plus-statements-on-condenser-microphones-versus-dynamic-mics/